LSTM 模型利用地面反作用力和脚跟标记点数据识别外骨骼辅助行走中的脚跟着地与脚趾离地事件。这项工作发表于 2025 年 PLOS ONE;研究代码与示例数据公开于 宾夕法尼亚州立大学 Data Commons。
导师: Anne Martin · 宾夕法尼亚州立大学
研究方法
基于地面反作用力和脚跟标记点轨迹训练 LSTM 模型,识别脚跟着地与脚趾离地事件。配套的 MATLAB 工作流程衔接 Vicon 与 OpenSim,支持外骨骼辅助行走数据的逆运动学和逆动力学分析。

步态事件识别
OpenSim · 外骨骼行走模拟
研究问题与定量结果
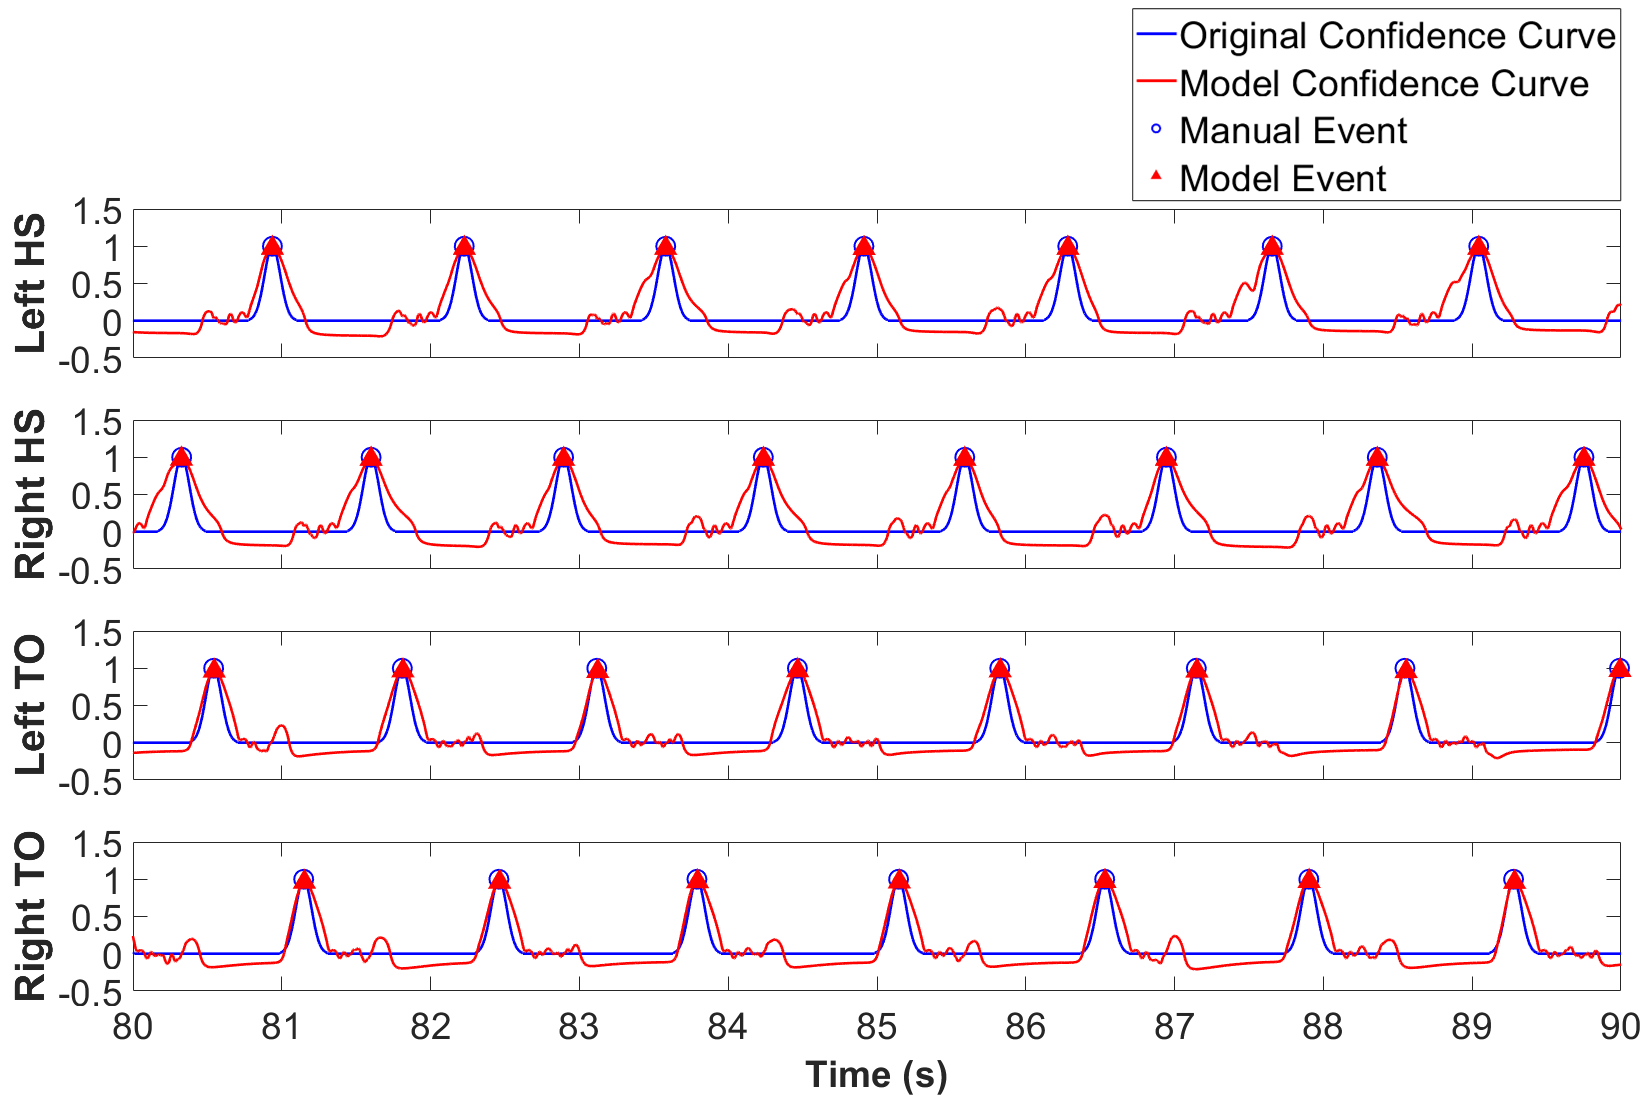
外骨骼辅助行走会改变步态及运动学特征,使常规事件检测方法的适用性受到限制。2023–2024 年的研究分别使用地面反作用力和脚跟标记点运动学数据训练两个 LSTM 模型,检测脚跟着地(HS)和脚趾离地(TO)。
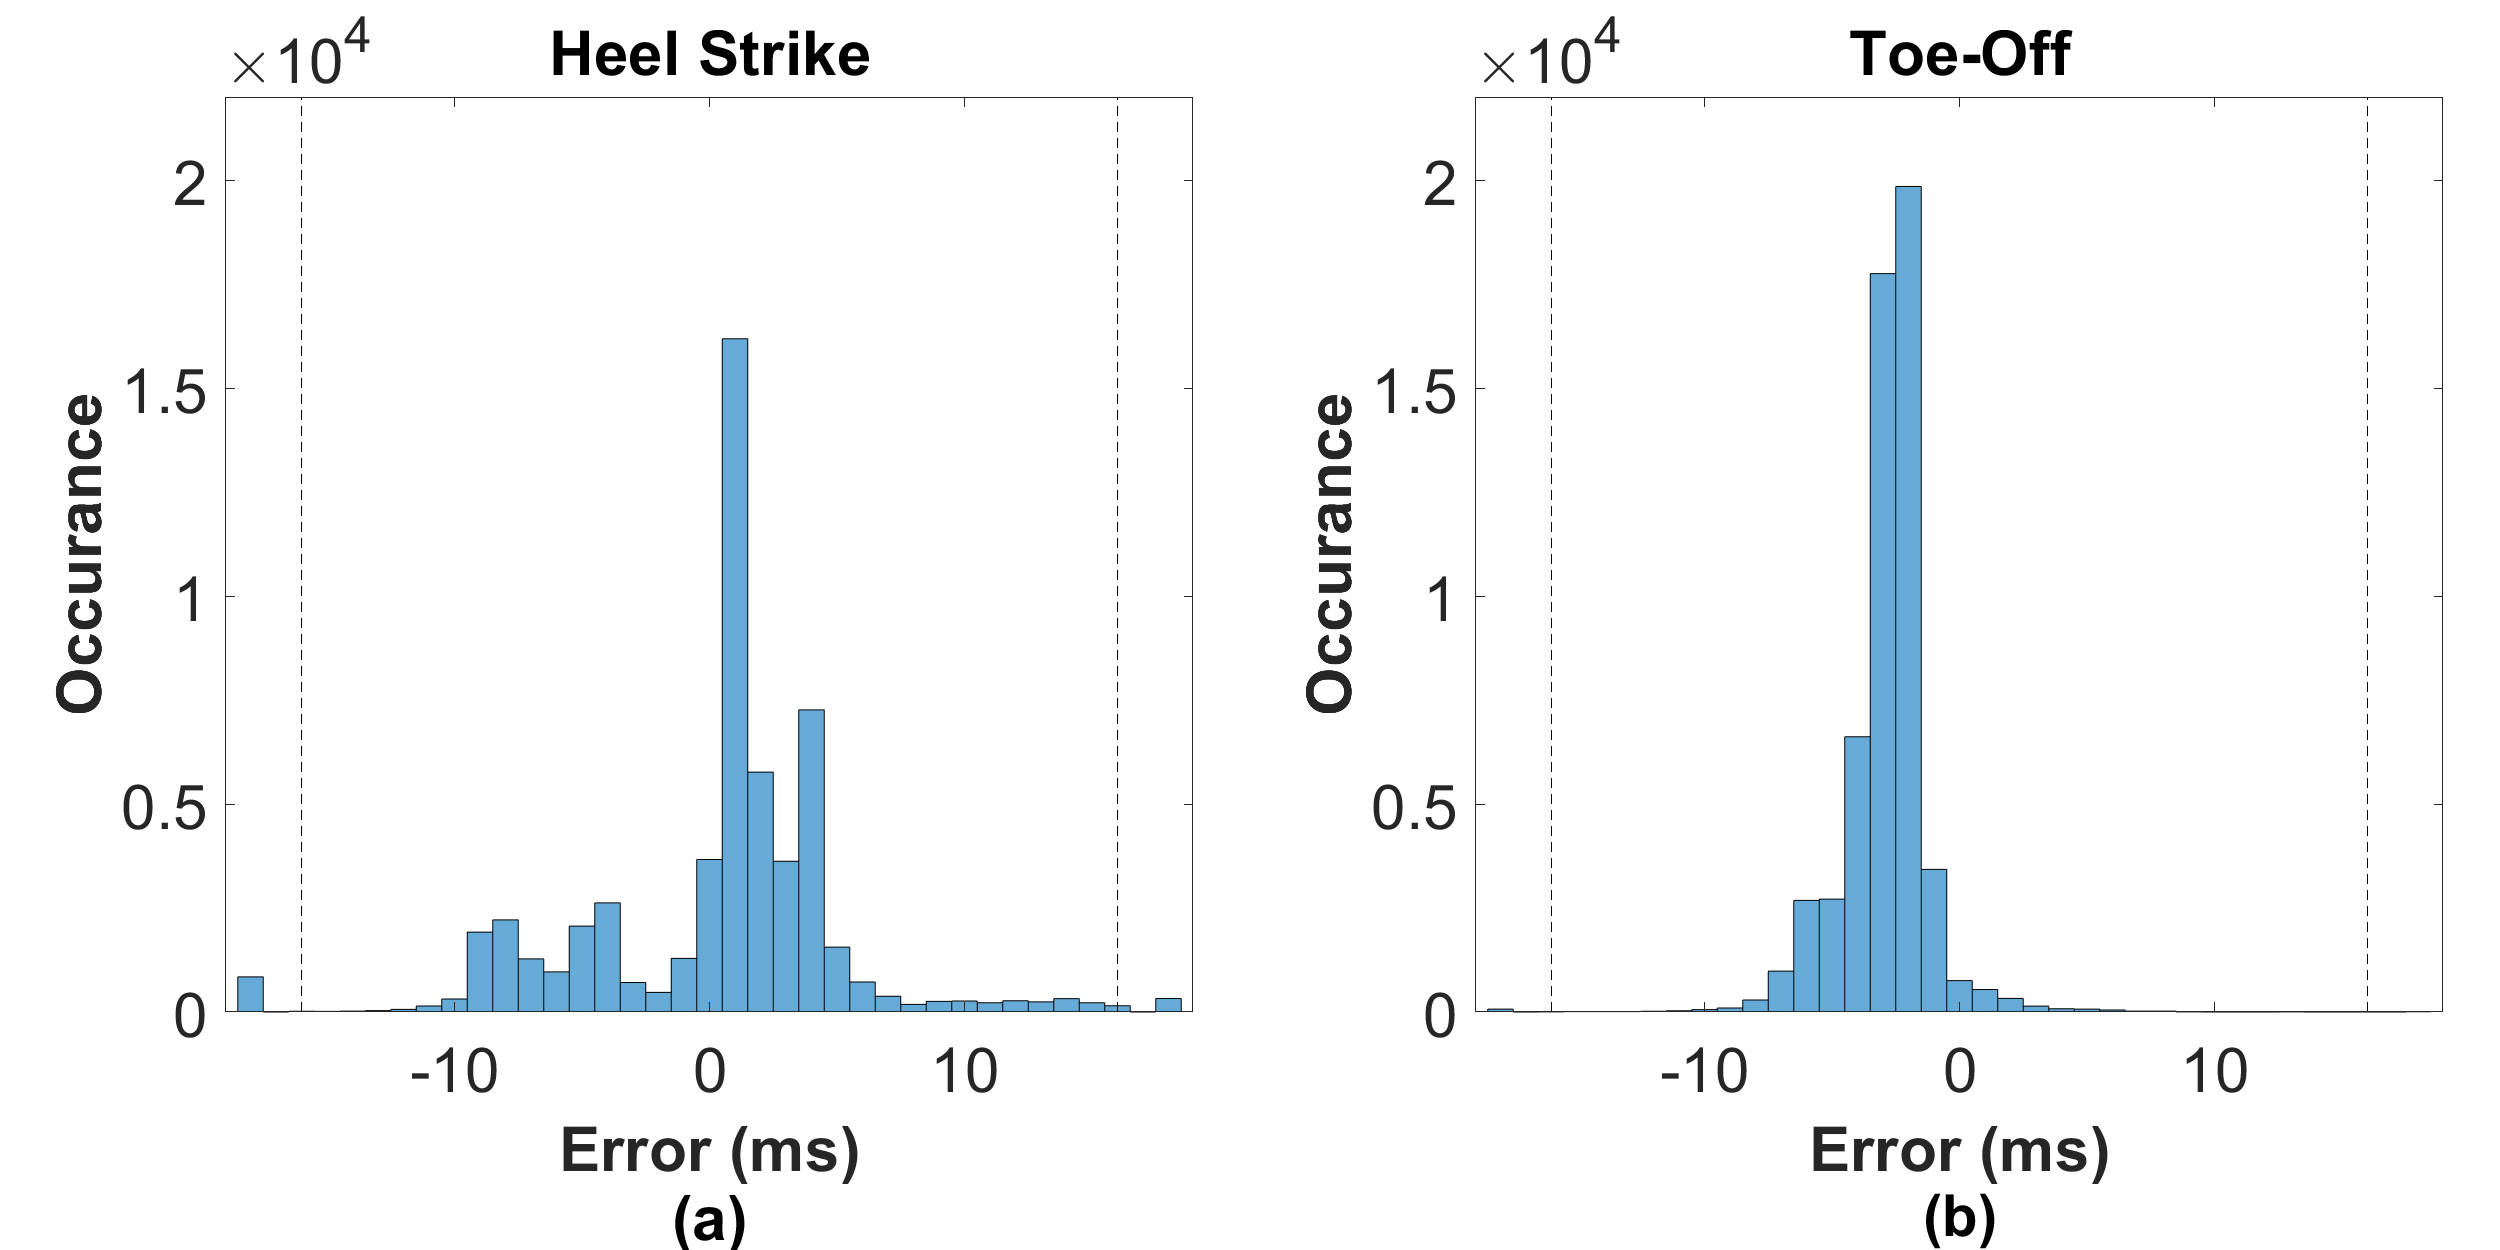
研究共分析 113,236 个步态事件。以人工标注为参照,在 ±16 ms 容差内,HS 检测准确率超过 98%,TO 超过 99%。这里的百分比对应特定时间容差下的事件检测表现,并非没有时间误差的分类准确率。下方曲线与直方图分别展示事件识别及时间误差分布。
研究发表于 2025 年 PLOS ONE。MATLAB 代码与示例数据已通过 宾夕法尼亚州立大学 Data Commons 公开,便于复用与核查。
外骨骼模型与数据处理(2022–2023)
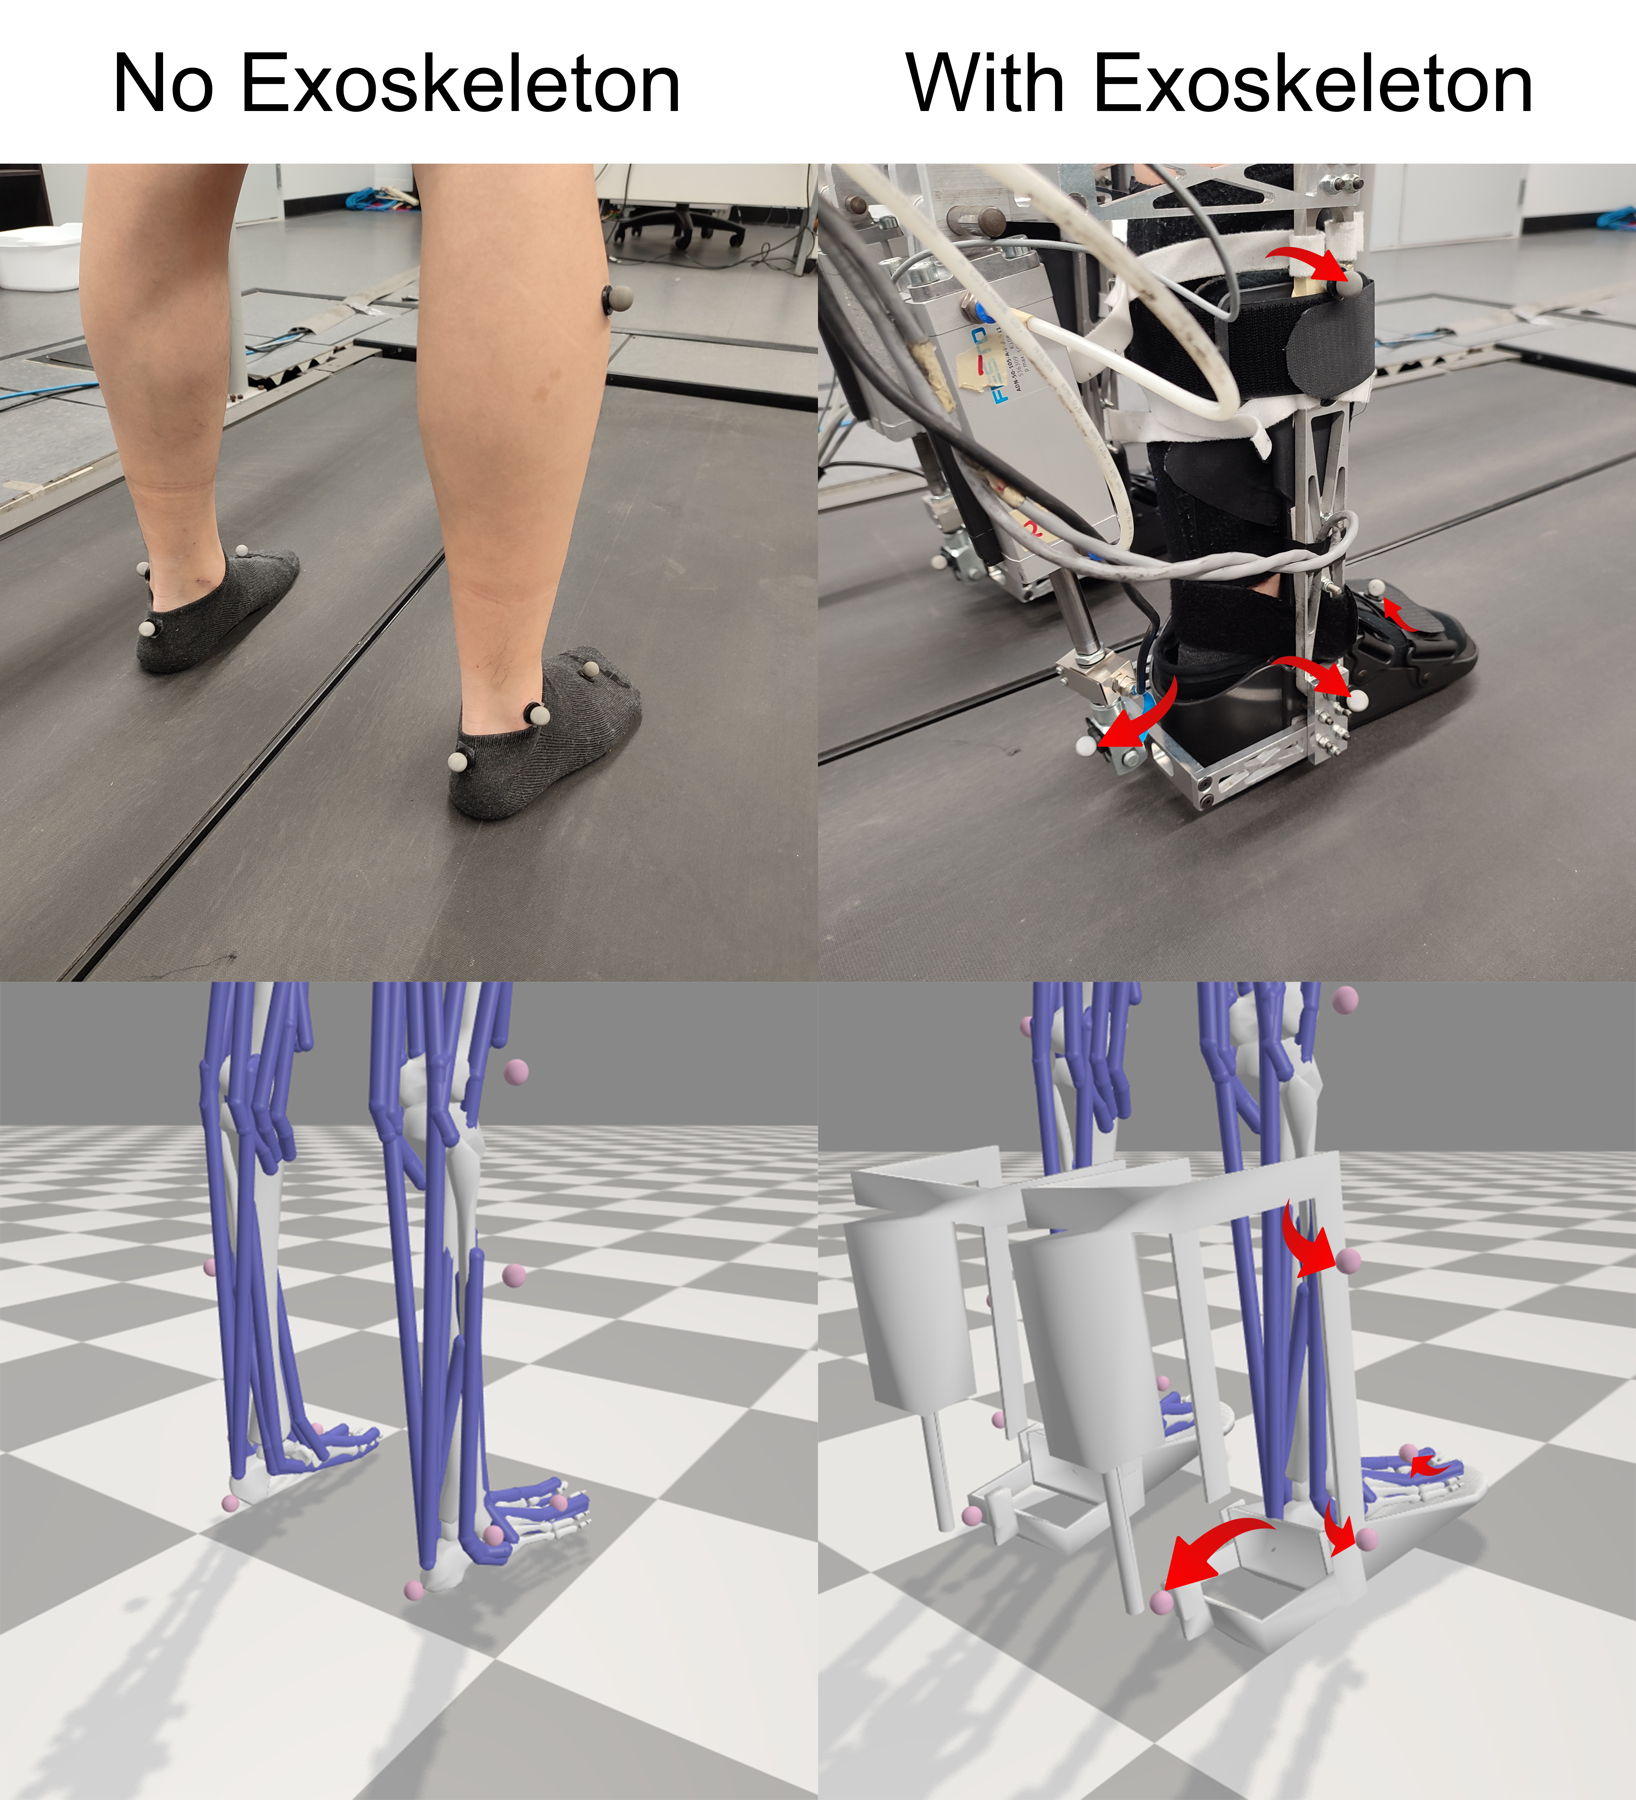
外骨骼会改变人体标记点的布置,因此 Vicon 运动捕捉数据不能直接沿用常规人体模型的处理方式。该工作建立定制的外骨骼–肌骨模型,将运动捕捉数据接入 OpenSim 逆运动学(IK)与逆动力学(ID)分析。
MATLAB 数据转换和批量处理脚本衔接 Vicon 与 OpenSim,支持试验数据处理、结果核查与重复分析。页面保留模型对照图、模拟视频、示例批处理脚本及逆动力学教程。
研究分工:陈霄文 在 Anne Martin 指导下开展步态事件检测方法开发、定制模型构建及 MATLAB 数据处理流程开发。
研究背景
宾夕法尼亚州立大学步态优化实验室(GO Lab)研究人体行走与康复技术,将机器人领域的方法用于人体运动研究,并结合优化、控制和机构设计。
步态优化实验室