这项合作研究探索微型压电装置用于柔性神经电极植入的可行性。公开论文报告了微丝和硅探针在多层脑组织模拟材料中的台架穿刺实验。
实验范围
台架实验包括执行器自由位移与堵转力测量、整机步长及频率表征,以及微丝和硅探针在多层组织模拟材料中的穿刺测试。视频跟踪与力传感器读数用于分析装置性能;MATLAB 工具支持数据采集、处理和可视化。
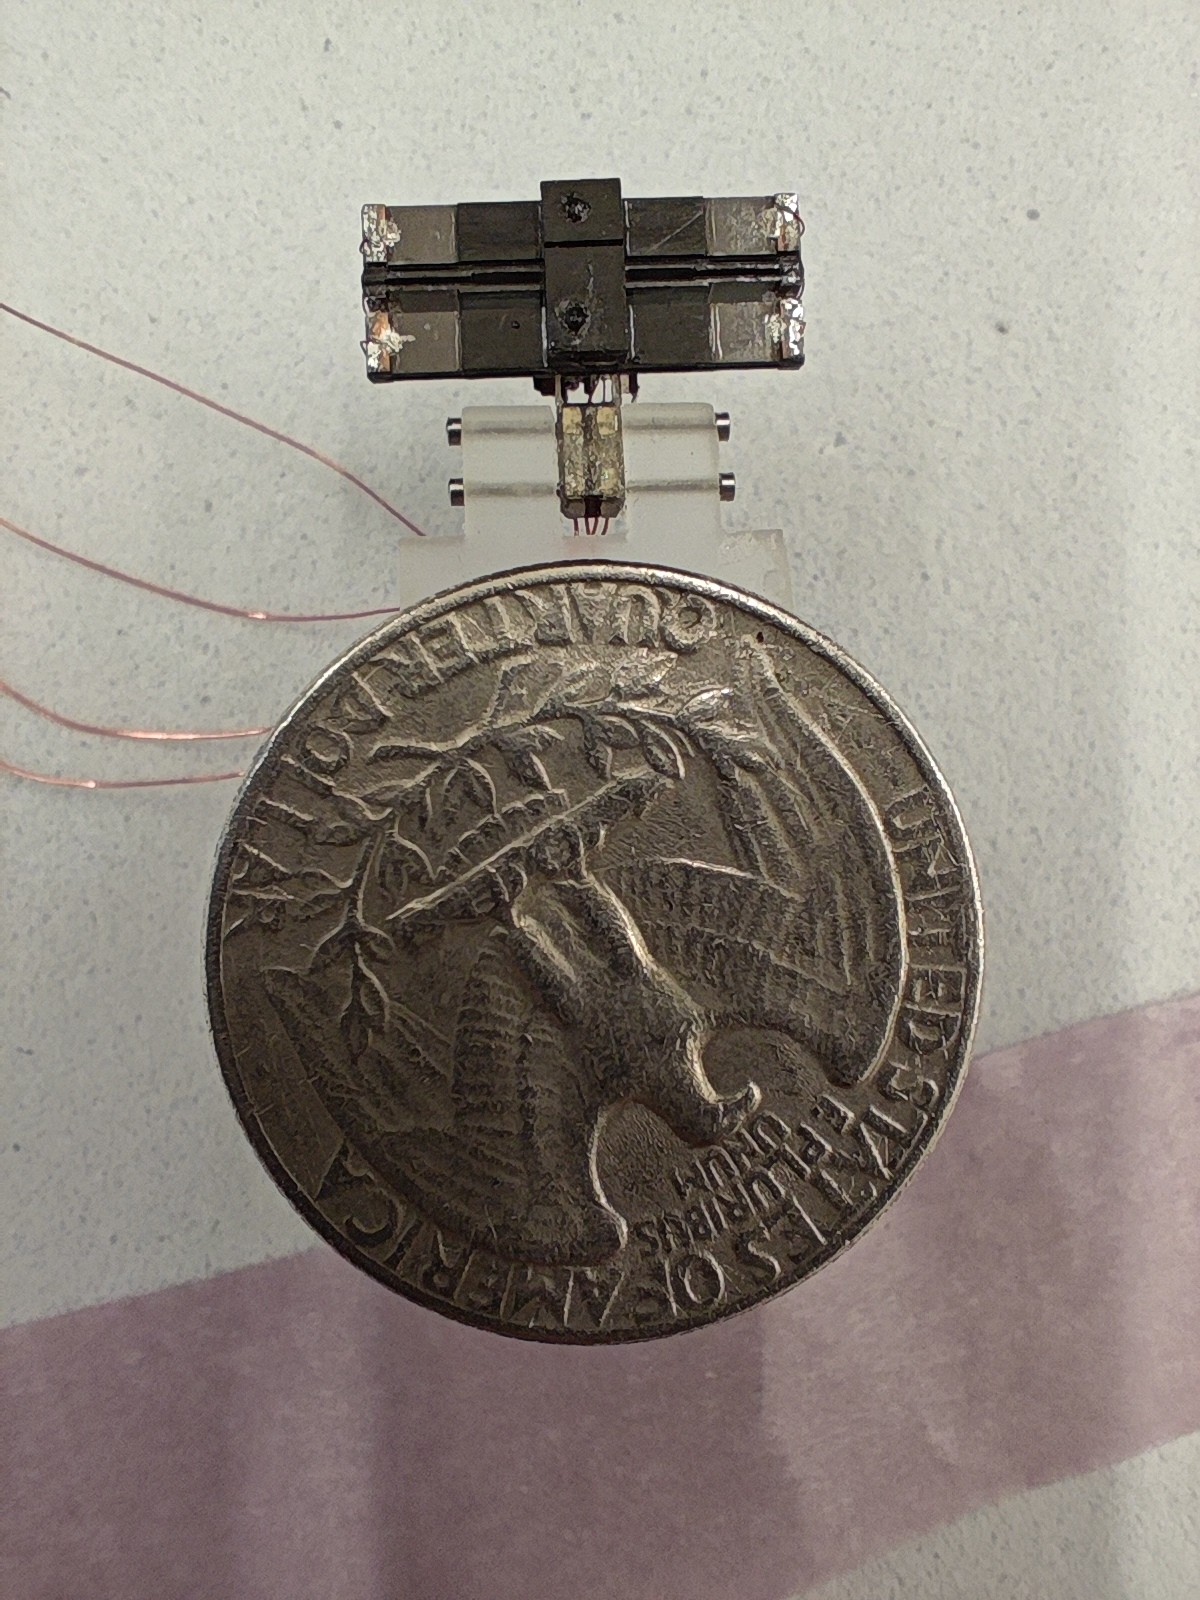
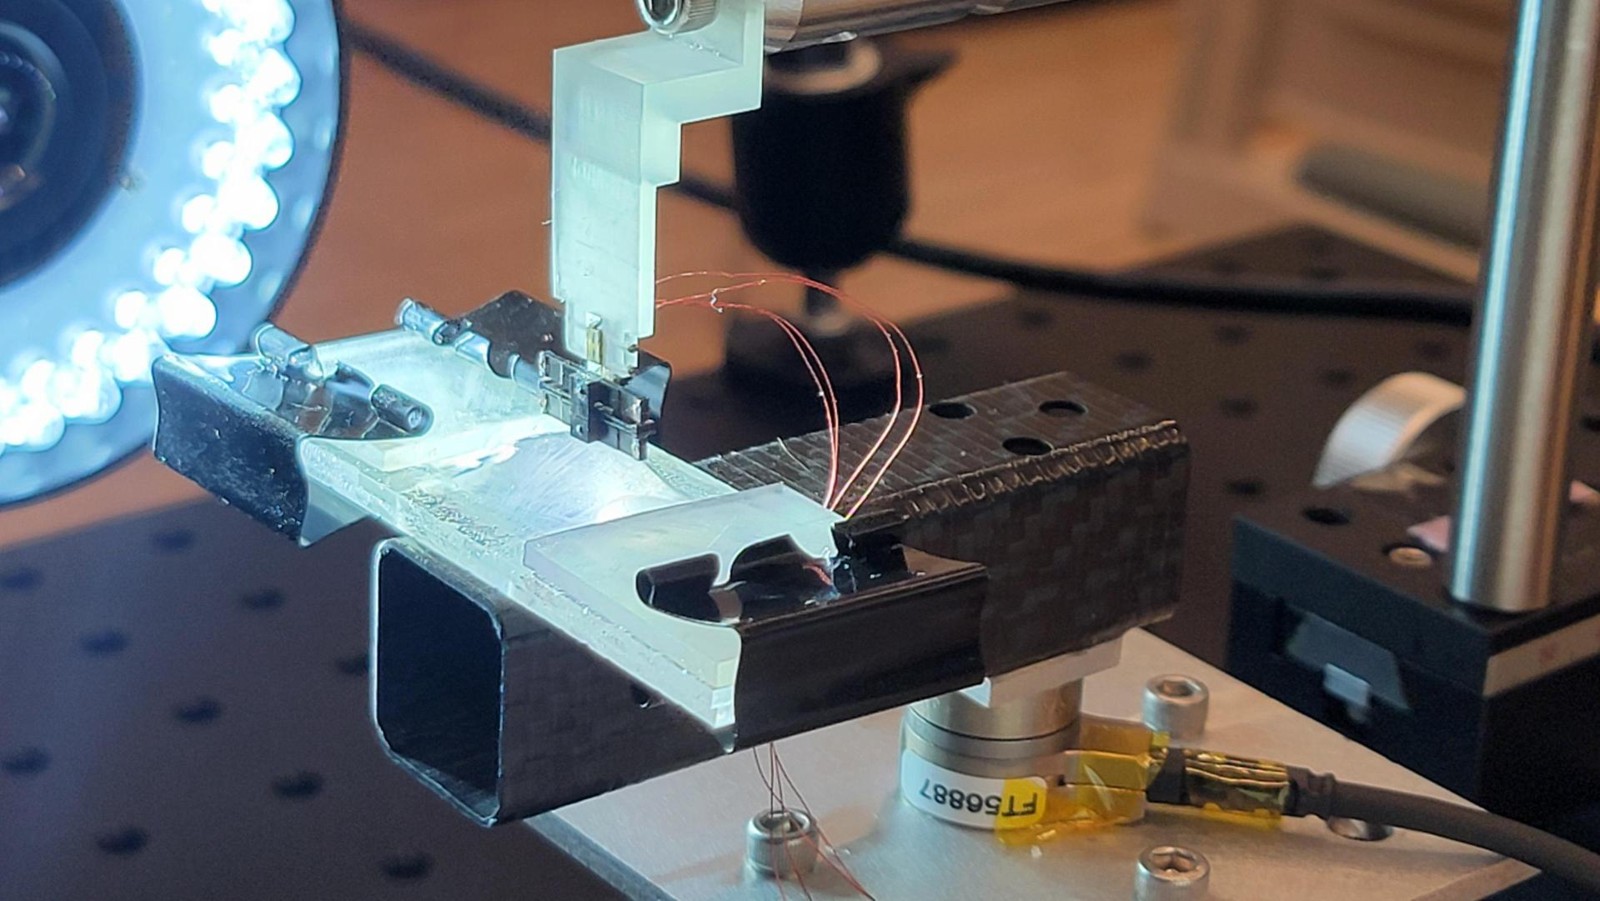
实验测量系统
结合显微成像、执行器驱动和力传感器搭建实验平台。悬臂结构将穿刺力转换为弯矩读数,用于降低环境干扰对测量的影响。
执行器性能表征
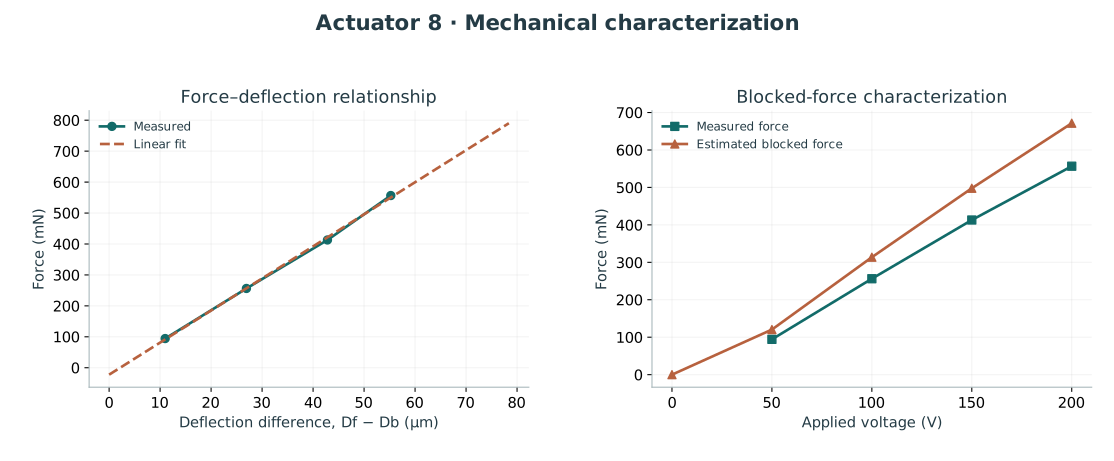
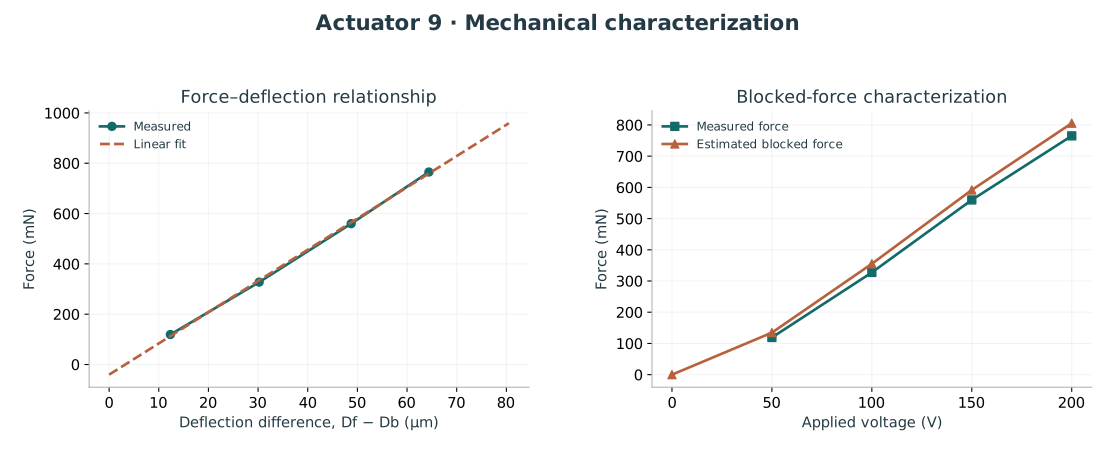
两个执行器的力–位移测量及随电压变化的力输出。估算堵转力考虑了测力过程中发生的位移,并与实测力分别展示。
相关论文
Lat, K., Chen, X., Jafferis, N., & Chen, L. (2026). Development and Investigation of a Piezoelectric Inchworm Robot for Neural Interface Implantations. ASME MSEC2026-177108.
论文 PDF ↗公开实验条件与装置性能
公开会议论文报告的整机尺寸为 14 × 5.8 × 3.6 mm,质量为 250 mg。执行器在 250 V 下的自由运动范围最高约 80 µm;穿刺试验使用不超过 200 V 的驱动电压,在 200 V 下采用约 67 µm 的稳定单周期进给量。
九个执行器的表征得到最高约 950 mN 的估算堵转力(250 V)。该数值是考虑测力过程中残余位移后的估算值,不能与实际探针夹持力或穿刺力等同。上方 Actuator 8 和 9 图分别保留实测与估算力,以及力–位移拟合关系。
自由位移通过显微成像和视频跟踪测量。测力使用 ATI Nano17;碳纤维悬臂将轴向穿刺载荷转化为弯矩读数,再依据力臂换算为力。弯矩采样率为 1000 Hz,平台采用带隔振支脚的光学板。
穿刺试验与主要结果
25 µm 裸钨丝在 0.5、1、2、5、10、15、25、50、75、100、150 和 200 Hz 下接受测试,每个频率至少重复三次。各次穿刺位置相距至少 0.5 mm;记录持续至探针进入组织模拟材料至少 1 mm。
对该 25 µm 钨丝与多层组织模拟材料组合,论文报告的破膜力由 0.5 Hz 下的 10.96 mN 降至 75 Hz 下的最低值 3.27 mN;后者对应约 5.025 mm/s 的名义进给速度(按 67 µm/周期计算)。该速度不是独立测得的连续瞬时速度。频率继续增加后,破膜力与压陷深度重新上升,因此不能将更高频率直接视为更好。
在 75 Hz 下,12 µm 钨丝及 15 µm 厚的单柄、双柄和四柄硅探针均完成了模拟膜层的无屈曲穿刺。这些结果属于台架组织模拟材料实验,不能直接作为活体组织中的性能结论;75 Hz 也不是所有探针的通用最优频率。
实验方法开发与研究分工
陈霄文 负责执行器自由位移与堵转力测量、周期位移和步长表征,并在 Noah T. Jafferis 指导下开展悬臂测力结构、实验平台和数据采集方案的设计与测试。整机速度分析使用了这些试验的视频数据。
视频位移跟踪、测力数据提取、执行器分析和绘图 MATLAB 工具由 陈霄文 编写。控制 GUI 在 Noah T. Jafferis 的初版程序上改进,调整电压过渡以减少突变。早期三类硅探针处理与测试、微丝穿刺及后续实验培训也由 陈霄文 承担。
后续穿刺试验由 陈霄文 与 Kevin Lat 分别开展。早期弯矩转力和滤波由 陈霄文 处理,后续数据整理、破膜点识别与压陷深度分析由 Kevin Lat 完成。团队层面的结果与个人承担的方法开发在此分别说明。